以前教机器人干活,得靠人一帧一帧标动作、一遍遍调参数、反复在真机上试错——累不说,还容易翻车。现在,UNITAS来了,它不看说明书,也不等老师手把手,直接把整个三维世界当成自己的‘母语’来学。不是先看图、再猜距离、再换算力矩,而是从一开始,就把摄像头看到的、手臂动的、杯子滑出去的轨迹,全塞进同一个三维坐标系里理解。就像人不用算抛物线也能接住飞来的球,UNITAS让机器人第一次有了这种‘下意识’的物理直觉。
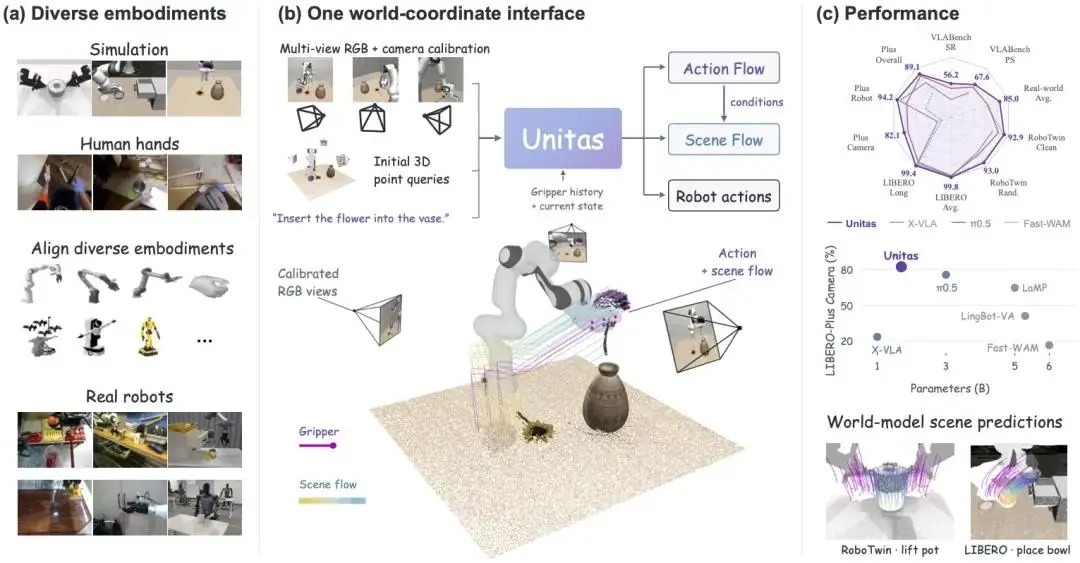
17亿参数,比不少大模型小一半,却在LIBERO任务集上干出99.8%的成功率;在更难的LIBERO-Plus上也稳住89.1%,连双臂协同擦桌子、随机摆放物品的RoboTwin测试都轻松破92%。这不是靠堆数据硬刚,而是用‘3D原生’把感知、动作、世界反馈拧成一股绳——省掉中间七八道‘翻译’环节,模型的力气全花在理解上,而不是纠错上。
更关键的是,它不只活在论文里。开源代码已上线GitHub,真实机械臂实测成功率85%,说明这套逻辑能从虚拟跑进现实。背后没有魔法,只有扎扎实实的工程选择:放弃把一切映射回2D图像的老路,坚持让AI在真实尺度、真实重力、真实接触关系里长大。当别人还在给AI配‘物理外挂’,UNITAS已经把牛顿定律刻进了底层神经元。
这事儿听着玄乎,其实挺接地气。你想想,家里扫地机器人撞墙绕半天,工厂里机械臂抓个螺丝还得调半天力道——不是机器笨,是过去的设计思路太“隔靴搔痒”。它得先把3D场景压成2D图,再靠算法猜深度、估重量、算摩擦,中间但凡一个环节打个磕巴,整套动作就卡壳。UNITAS不一样,它把摄像头、力传感器、关节编码器的数据,全扔进同一个三维时空框架里对齐。杯子倾斜15度、桌面反光偏移3厘米、指尖接触面压力突增0.2牛……这些信号不是孤立的“点”,而是同一场物理事件的不同切片。就像人看见水杯歪了,手自动去扶,根本不用想“重力加速度多少”“摩擦系数几”,身体已经替你算好了。
有人问:参数少一半,真能扛住现实世界的乱拳?实测数据摆在这儿:在LIBERO-Plus里,任务随机打乱摆放、光照忽明忽暗、物体材质从塑料到绒布全混着来,它照样稳住89.1%。这不是实验室里的“理想工况”,测试用的机械臂是常见的UR5e,桌子是普通木纹贴面,连擦桌子时水渍扩散的轨迹都算进了反馈回路。更实在的是,开源代码跑在普通RTX 4090上就能训出可用模型,中小企业拿去改改提示词、换换夹具,两周内就能让产线上的旧机械臂学会新活儿。
当然,它也不是万能钥匙。目前对超高速动态(比如接弹球)、微米级装配(芯片贴片)还没法一招制敌。但它的价值不在“全能”,而在“可生长”——模型结构天生支持接入触觉阵列、热成像甚至声呐数据,后续迭代不用推倒重来。中科院自动化所团队透露,下个版本已接入真实家庭环境长周期数据,目标不是让机器人“完美执行指令”,而是让它记住“奶奶总把药瓶放在厨房窗台第三格,但上周摔碎过一次,现在换成了防滑垫”。技术落地的终点,从来不是多快多准,而是多懂人心。
说到底,UNITAS没发明新物理,只是让AI第一次真正“站在地上”看世界。不靠滤镜,不靠假设,就用真实世界的光、力、时间,一砖一瓦搭起自己的认知地基。这地基不大,但扎得深。
米牛配资提示:文章来自网络,不代表本站观点。